Bons plans du moment
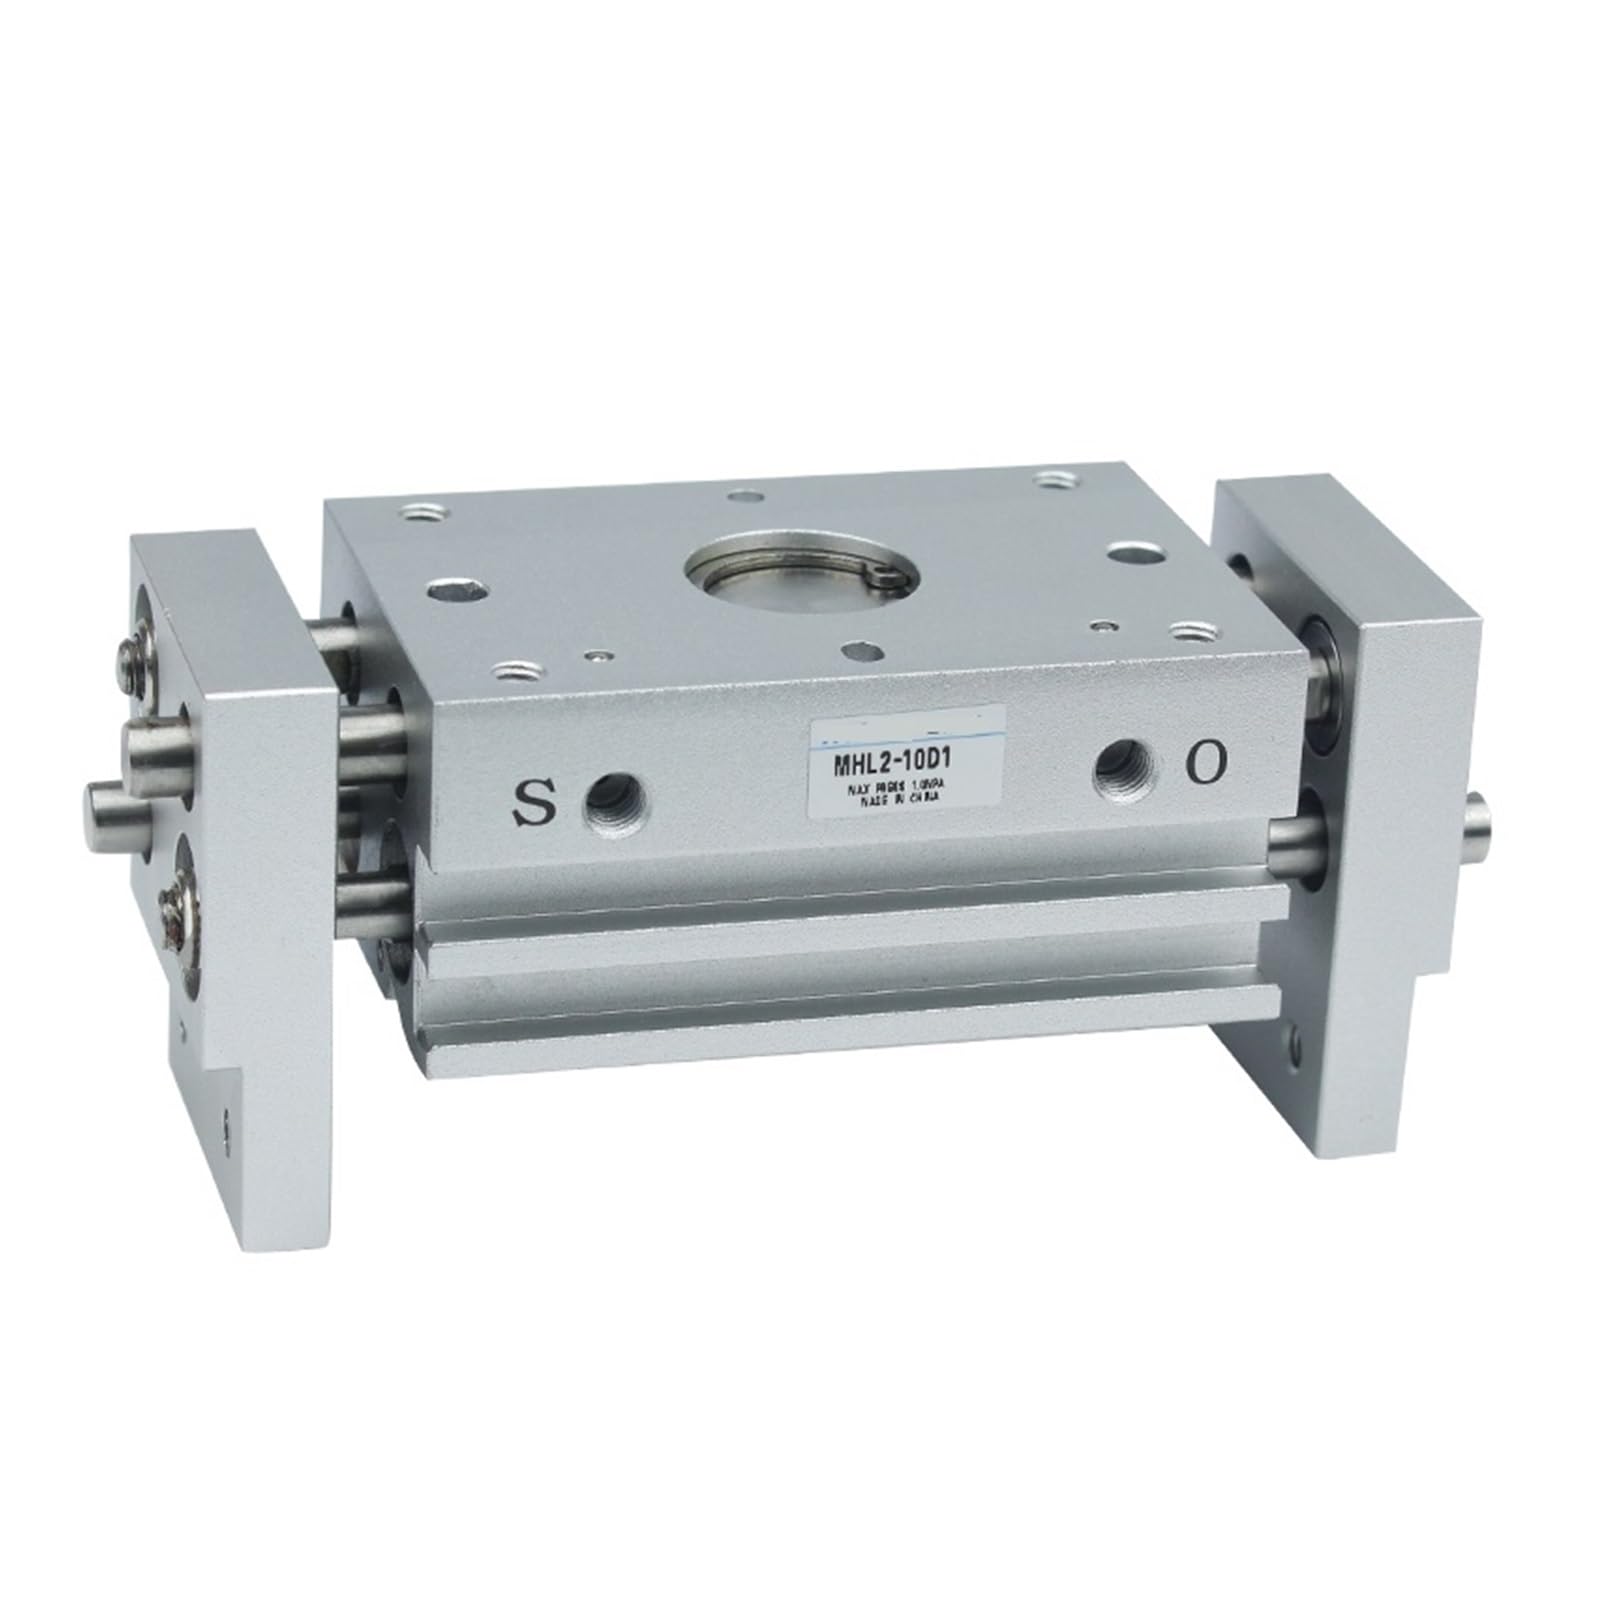
Vérin à doigt de préhension pneumatique MHL2 pour robotique
Le vérin à doigt pneumatique à ouverture et fermeture parallèles répond aux exigences les plus strictes des intégrateurs de systèmes automatisés. Ce système de préhension pneumatique MHL2-16D et HFT10X30S se distingue par sa course extra-large, permettant de manipuler des objets de largeurs différentes sans changer d'outillage en cours de cycle.
Fiabilité mécanique pour l'assemblage électronique
Dans les environnements d'assemblage ou de tri de colis, la précision temporelle est cruciale. La conception de la pince pneumatique MHL2 empêche tout jeu latéral lors de la saisie. Vos opérateurs constatent une baisse immédiate du taux de rejet dû aux mauvaises manipulations de pièces délicates. Le profilé compact s'insère parfaitement dans les machines spéciales où l'espace disponible est restreint.
Une conception robuste à double piston pour une force de serrage linéaire constante sur toute la course des doigts métalliques.
Avantages clés du mécanisme parallèle
- Course d'ouverture étendue : Idéal pour s'adapter à des pièces de dimensions hétérogènes.
- Double piston intégré : Force de préhension maximisée sans augmenter le volume du vérin.
- Rainures de détection : Installation simplifiée des détecteurs de proximité pour sécuriser les cycles.
- Matériaux durables : Corps en aluminium étanche à la poussière pour une longévité accrue.
Intégrez ce composant pneumatique sur vos axes cartésiens ou vos bras de transfert pour sécuriser vos flux de marchandises. Sa compatibilité avec les filetages standards simplifie le raccordement de vos raccords instantanés et tubes d'alimentation pneumatique.