Bons plans du moment

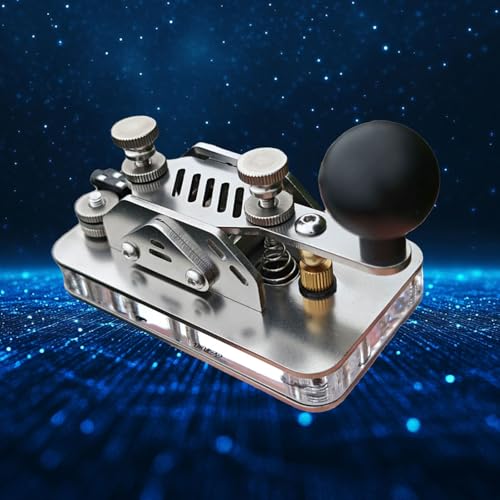
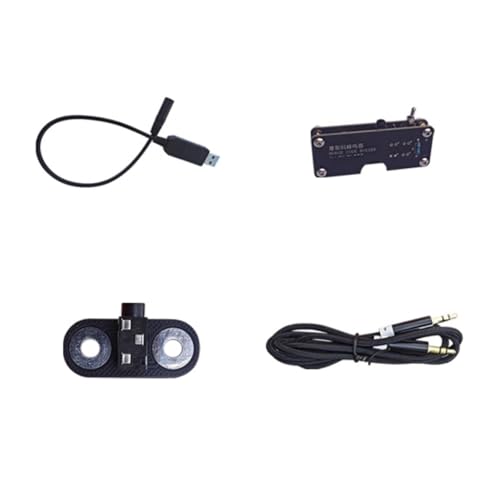
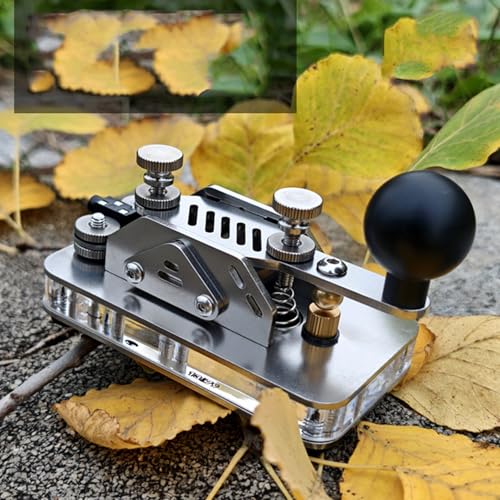
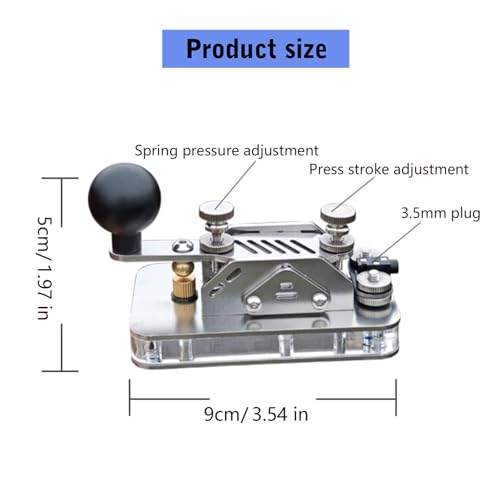
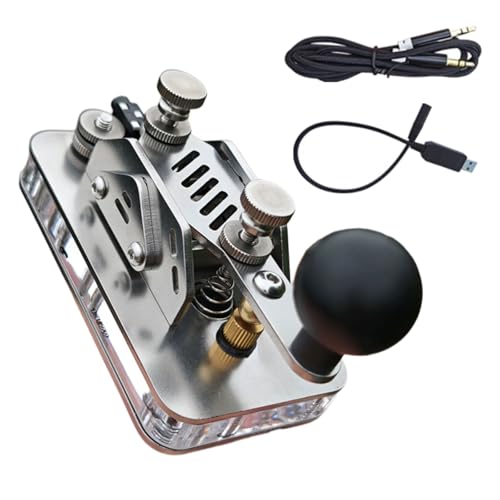
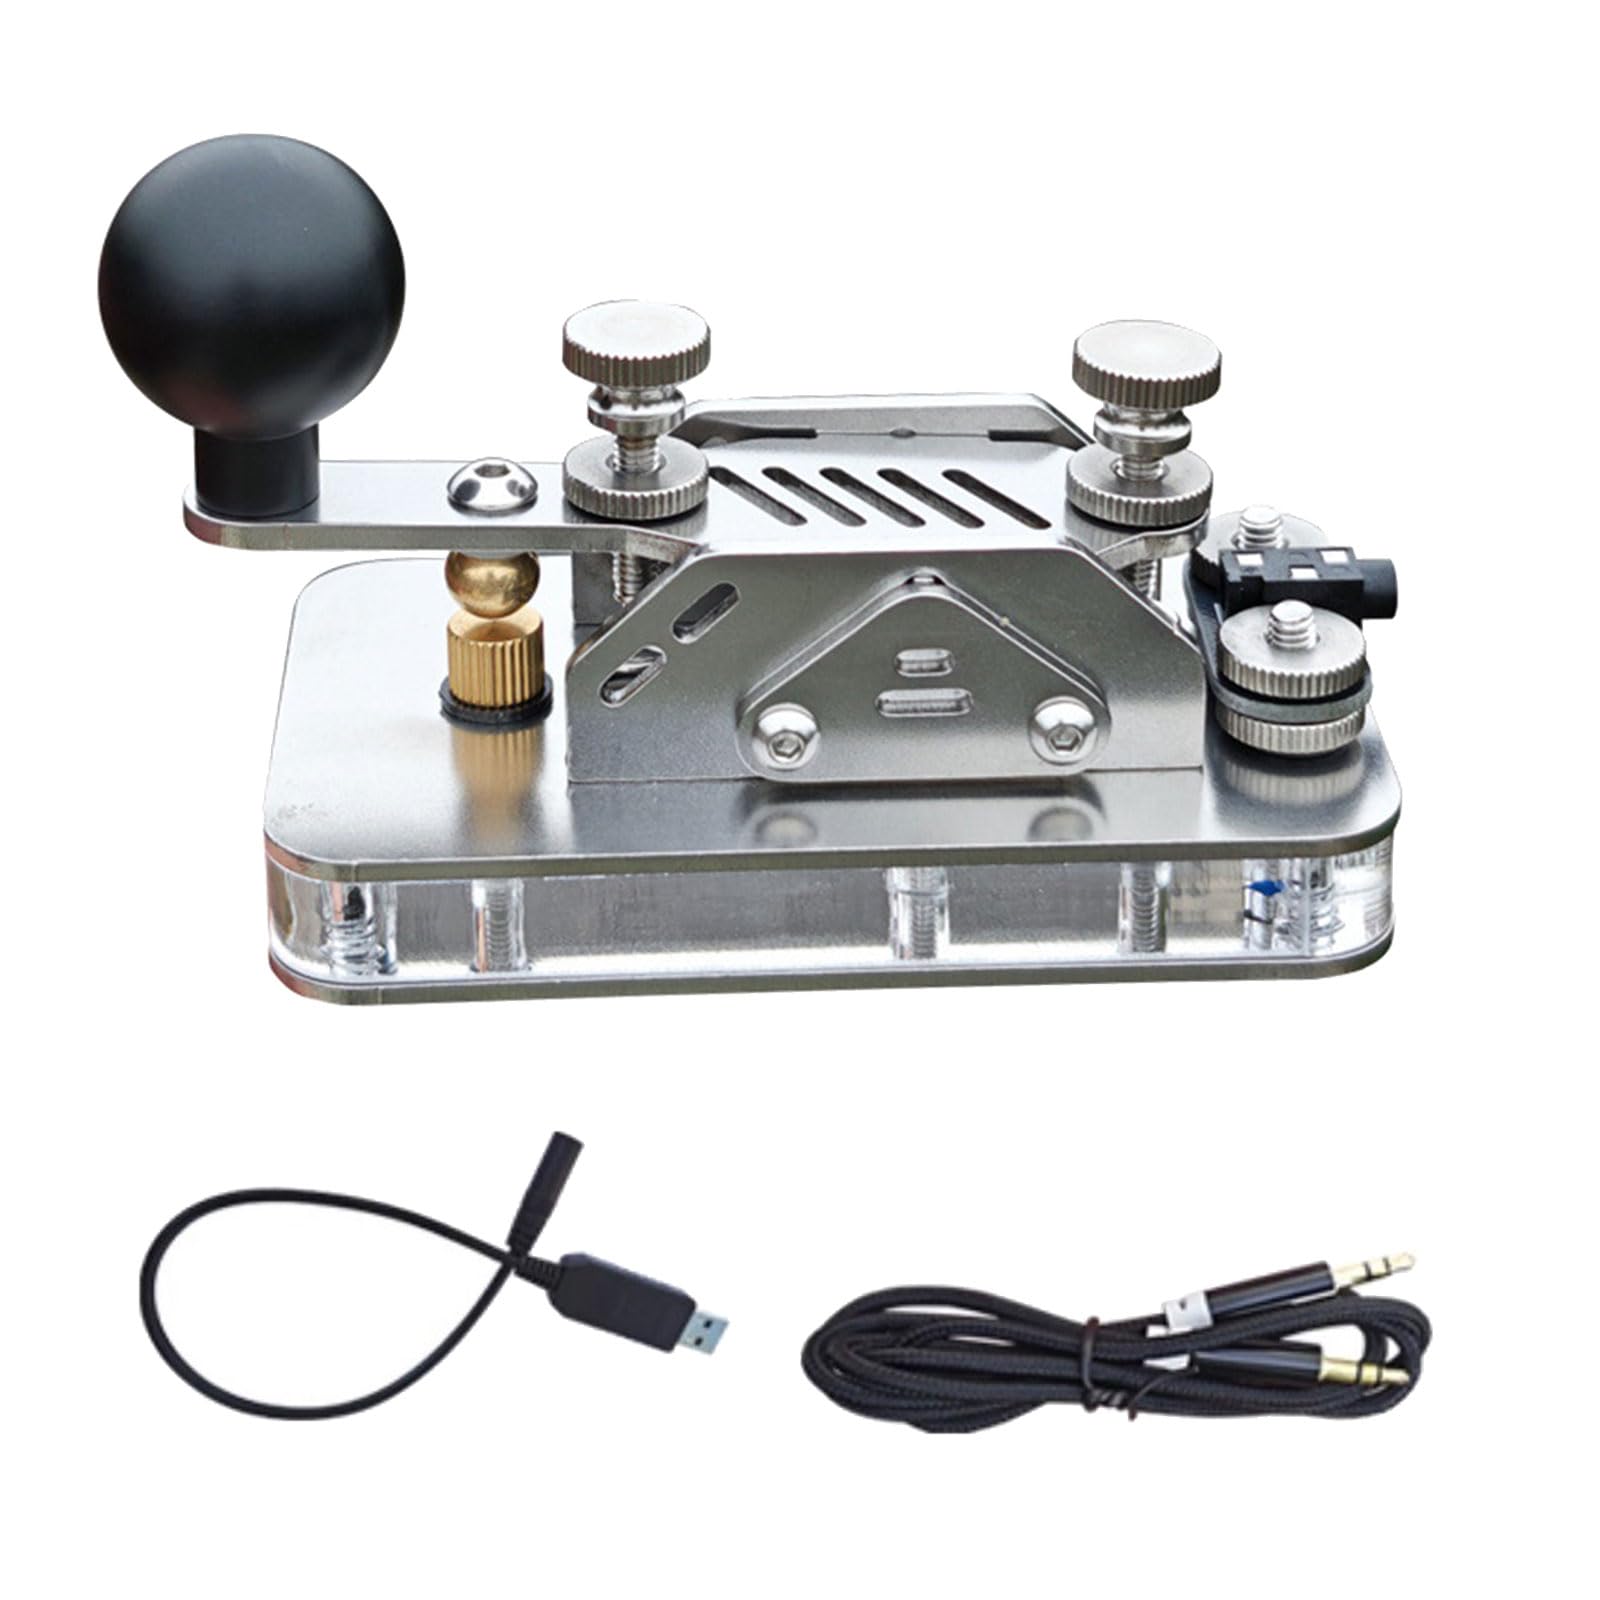
Analyse technique du manipulateur mécanique pour ondes entretenues
Ce manipulateur de code Morse en acier inoxydable et aluminium est usiné pour offrir une tolérance minimale au niveau des axes de rotation. L'intégration de deux métaux complémentaires permet de gérer idéalement l'inertie du levier pendant les phases de manipulation à haute vélocité.
Comportement des matériaux et cinématique
L'utilisation de l'aluminium pour le bras mobile abaisse la masse suspendue, ce qui permet des inversions de mouvement ultra-rapides sans déformation structurelle. La base en acier inoxydable fait office de masse d'inertie, absorbant les vibrations parasites générées par les frappes répétitives de l'opérateur.
Paramètres géométriques et électriques
- Contacts : Plots en alliage à faible résistance de transition
- Ressort de rappel : Tension réglable par filetage fin
- Isolation : Entretoises en polymère haute isolation électrique
Contenu du descriptif technique
| Matériau conducteur | Aluminium poli |
| Structure de support | Acier inoxydable indexé |
| Précision du jeu d'axe | Ajustement micrométrique |
Ce modèle garantit une constance des réglages même en cas de variations importantes de la température ambiante de votre station radio.